%20--%3e%3csvg%20version='1.1'%20id='图层_1'%20xmlns='http://www.w3.org/2000/svg'%20xmlns:xlink='http://www.w3.org/1999/xlink'%20x='0px'%20y='0px'%20viewBox='0%200%20289.2%2071.5'%20style='enable-background:new%200%200%20289.2%2071.5;'%20xml:space='preserve'%3e%3cstyle%20type='text/css'%3e%20.st0{fill-rule:evenodd;clip-rule:evenodd;fill:%23B81C22;}%20.st1{fill:%23B81C22;}%20%3c/style%3e%3cg%3e%3cpath%20class='st0'%20d='M286.5,2.7c-0.2-0.5-0.7-1-1.6-1c-4.1,0-9.1,0-9.1,0c-2.9,0-6.1,3.1-6.1,3.1c0,0-13,14.6-21.8,23.4l-1,1%20l2.3-18.7c0.3-2.2-0.4-4.5-1.9-6.1c-1.5-1.7-3.6-2.7-5.9-2.7h-2.8c-1,0-1.8,0.7-1.9,1.7l-8.3,65.1c-0.1,0.5,0.1,1.1,0.5,1.5%20c0.4,0.4,0.9,0.7,1.4,0.7h3c4.8,0,8.8-3.5,9.4-8.3l1.8-14.2l6.6-6.6l0.3,0.5c3.5,5.3,16.2,24.4,16.9,25.6c0.4,0.4,1.9,3.1,6.2,3.1%20l8.6-0.1c0.8,0,1.4-0.4,1.7-1.1c0.3-0.7,0.3-1.4-0.1-2.1l-22.1-32.5c-1.2-1.7-1-4,0.5-5.5l23.1-24.8C286.7,3.9,286.7,3.2,286.5,2.7%20'/%3e%3cpath%20class='st0'%20d='M174.4,14.3C174.4,14.3,174.4,14.2,174.4,14.3L176,4c0.1-0.7-0.1-1.3-0.5-1.8c-0.4-0.5-1.1-0.8-1.8-0.8h-50.4%20c-1.5,0-3,1.2-3.2,2.7l-1.3,10.2h21.1l-7.1,56.2l13.1,0c0.1,0,0.1-0.1,0.1-0.1l7.4-56.2H174.4z'/%3e%3cpath%20class='st0'%20d='M13,1.4h-2.6c-0.9,0-1.8,0.8-1.9,1.7L0.8,64.4c-0.2,1.6,0.2,3,1.2,4.1c1,1.1,2.5,1.8,4.1,1.8h39.7%20c1.3,0,2.4-1,2.6-2.3c0.4-3-0.4-5.8-2.3-7.9c-1.9-2.1-4.6-3.3-7.6-3.3H23.7c-1.6,0-3.1-0.7-4.1-1.9c-1.1-1.2-1.5-2.8-1.3-4.3%20L23,12.7c0.4-3-0.4-5.8-2.3-8C18.8,2.6,16.1,1.4,13,1.4'/%3e%3cpath%20class='st0'%20d='M223,40.3c0.3,0,0.5-0.2,0.6-0.5l1.1-8.4c0-0.1,0-0.2-0.1-0.3c-0.1-0.1-0.1-0.1-0.3-0.1h-8%20c-0.3,0-0.5,0.2-0.6,0.5l-1.1,8.4c0,0.1,0,0.2,0.1,0.3c0.1,0.1,0.1,0.1,0.3,0.1H223z'/%3e%3cpath%20class='st0'%20d='M229,1.4h-35.4c-6.9,0-13.1,5.5-14,12.3L174,58c-0.4,3.3,0.5,6.4,2.6,8.7c2,2.3,4.9,3.6,8.2,3.6h35.8l0.5-5%20c0.2-2.1-0.5-4.1-1.9-5.7c-1.4-1.5-3.4-2.4-5.5-2.4l-17.2,0c-2.2,0-4.2-0.9-5.6-2.5c-1.4-1.6-2-3.7-1.8-6c0.6-4.5,4.7-8.3,9.3-8.3%20l11.5,0c0.3,0,0.6-0.2,0.6-0.5l1-8.3c0-0.1,0-0.2-0.1-0.3c-0.1-0.1-0.2-0.1-0.3-0.1l-11.6,0h0c-3.2,0-5.5-1.3-6.6-3.6%20c-1.3-2.8-1.1-6,0.6-8.6c1.8-2.8,4.8-4.5,8-4.5h18.1c4.5,0,8.3-3.3,8.8-7.8L229,1.4z'/%3e%3cpath%20class='st1'%20d='M112.3,9.9c-1.5-2.9-3.8-5.1-7-6.5c-3.1-1.4-7.4-2.1-12.8-2.1l-25.4,0h0c-2.5,0-4.8,2-5.1,4.5l-7.3,57.9%20c-0.2,1.8,0.3,3.4,1.4,4.7c1.1,1.3,2.7,1.9,4.5,1.9h23.5c4.5,0,8.4-0.4,11.6-1.2c3.2-0.8,6-1.9,8.3-3.5c2.3-1.5,4.4-3.8,6.2-6.6%20c1.8-2.8,2.9-5.9,3.3-9.1c0.5-4.1-0.2-7.6-2.2-10.6c-1.6-2.4-3.9-4.3-7-5.6l-0.9-0.4l0.9-0.5c2.5-1.4,4.6-3.2,6.1-5.3%20c2-2.7,3.2-5.5,3.6-8.5C114.4,15.9,113.8,12.8,112.3,9.9%20M101.5,21.7c-0.5,4-4,7.1-7.9,7.2H78.4l-0.2,1.3c-0.3,2.7,0.4,5.2,2.1,7.1%20c1.7,1.9,4.1,2.9,6.8,2.9h3.4c0.6,0,1.2,0.1,1.7,0.2c0.3,0,0.6,0.1,0.8,0.2l0,0.5l0.1-0.5c3.5,1.1,5.5,4.4,5.1,8.2%20c-0.6,4.6-4.8,8.4-9.5,8.4H71.4c-0.6,0-1.2-0.3-1.6-0.7c-0.4-0.5-0.6-1-0.5-1.6l4.9-38.6c0.1-1.1,1-1.8,2.1-1.8h0%20c15.3,0,18.2,0,18.8,0l0,0c1.9,0,3.7,0.8,4.9,2.1C101.2,17.9,101.7,19.7,101.5,21.7'/%3e%3c/g%3e%3c/svg%3e)
如何在具体应用中选择合适的相机?
在定量光学成像与机器视觉应用中,相机的合理选型是保障测量可靠的关键,而选一台相机,最容易从规格表开始,也最容易在规格表里迷路。下文将从成像原理、核心参数、性能差异展开对比,为科研与工业场景的相机选型提供参考。
相机的本质就是光信号→电信号→数字图像的转换,承担转换任务的,是相机内部的图像传感器。它决定了相机能看见多暗的光、多快的运动、多细的瑕疵。根据不同的划分方式,相机常分为CCD、CMOS、线阵、面阵:
根据读出结构划分--CCD or CMOS
从“读出方式”上划分。实验室常用的相机有CCD和CMOS两种。
CCD的英文全称是“Charge-coupled Device”,中文全称是电荷耦合器元件。CCD走的是“统一放大”路线。每个像素像一个箱子,曝光时各自攒电荷;读出时,所有箱子里的电荷在时钟脉冲的驱动下,像接力赛一样逐像素、逐行地传递到芯片边缘的少数甚至唯一一个输出放大器,在那里统一完成电荷→电压的转换和放大。因为所有像素共用同一套放大电路,CCD的成像均匀性极好,固定模式噪声很低。但弊端同样明显:电荷必须顺序搬运,读出速度慢,不支持随机寻址,驱动电压高,功耗大等。
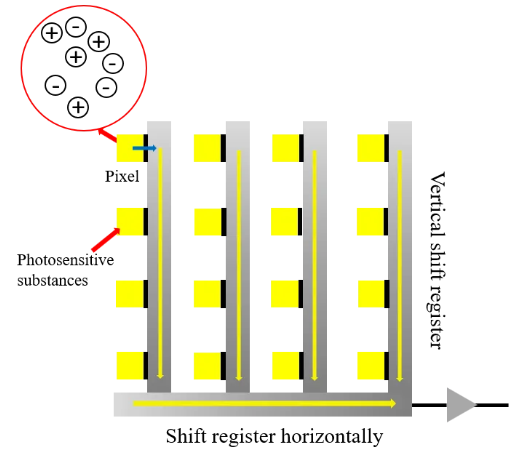
图1 CCD结构示意图
CMOS的英文全称是“Complementary Metal-Oxide-Semiconductor”,中文全称为互补式金属氧化物半导体。CMOS的逻辑是“就地转换”。 每个像素内部或紧邻位置集成了放大器,电荷在像素本地就完成了向电压的转换,然后通过地址线像读取内存一样被逐行或随机读出。这意味着读出速度可以做得极快,功耗低,且控制电路、ADC等可以高度集成在同一芯片上。CMOS早期的短板——像素内电路挤占感光面积(填充因子低)、各像素放大器不一致带来的固定模式噪声——随着背照式、堆栈式工艺和噪声抑制技术的成熟,已被大幅弥补。如今CMOS占据图像传感器市场超过90%的份额,是消费电子、工业检测、汽车和医疗影像的主流选择。
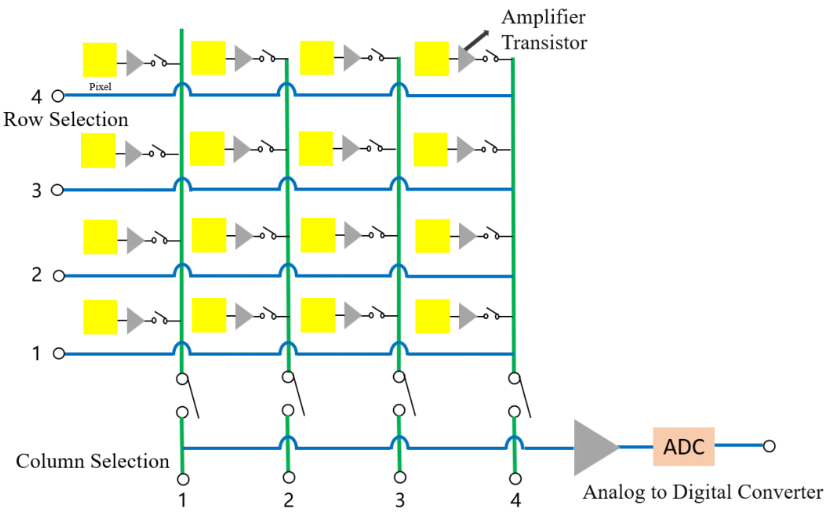
图2 CMOS 结构示意图
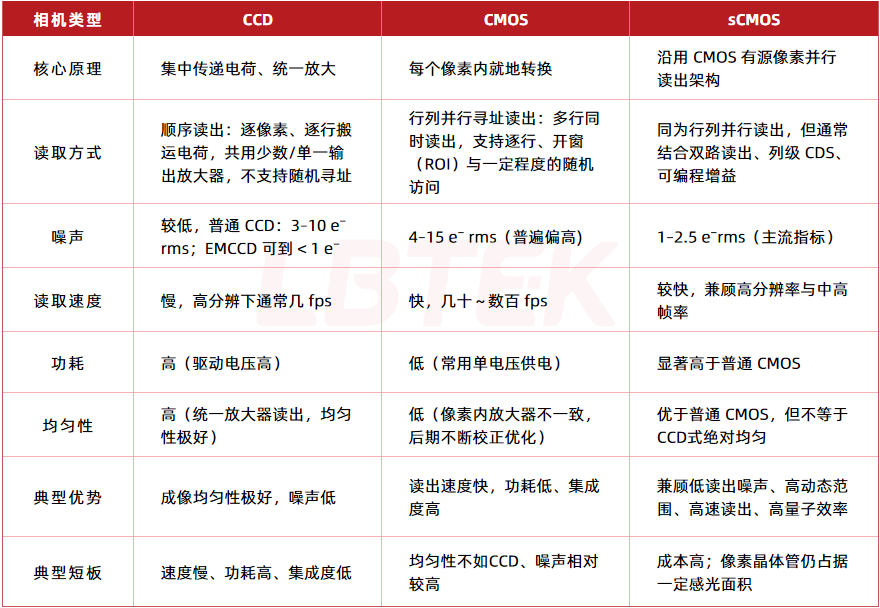
在常规CMOS 高速读出架构之上,经过像素电路与读出链路专项优化、面向科研定量探测的版本即为 sCMOS((Scientific CMOS))。sCMOS是基于CMOS的架构,将噪声、灵敏度、动态范围和一致性这几项对科学测量至关重要的指标,进行了大幅提升,即sCMOS通过一系列针对性的设计强化,专门服务于那些对信号测量的准确性与精度有严苛要求的科研场景,而普通CMOS则致力于以更低的成本满足通用成像需求。
CCD和CMOS、sCMOS对比
根据传感器的像元排布结构划分--线阵or面阵
如果说CCD/CMOS回答的是“像素怎么读”,那么线阵/面阵回答的是另一个维度的问题:传感器长什么样,图像怎么被构建出来。
线阵相机使用单列(少数多列)感光像元,沿一维方向采集光信号。每一次“拍照”得到的是一条极细的条带,单张图像本身毫无意义。二维图像的诞生依赖于相对运动:物体匀速经过镜头下方,或者相机自身扫过静止物体,线阵以极高的频率一行一行地采集,再按顺序拼接成完整的画面。这就决定了线阵系统的本质:它不是在“拍照”,而是在对连续表面进行逐行扫描。
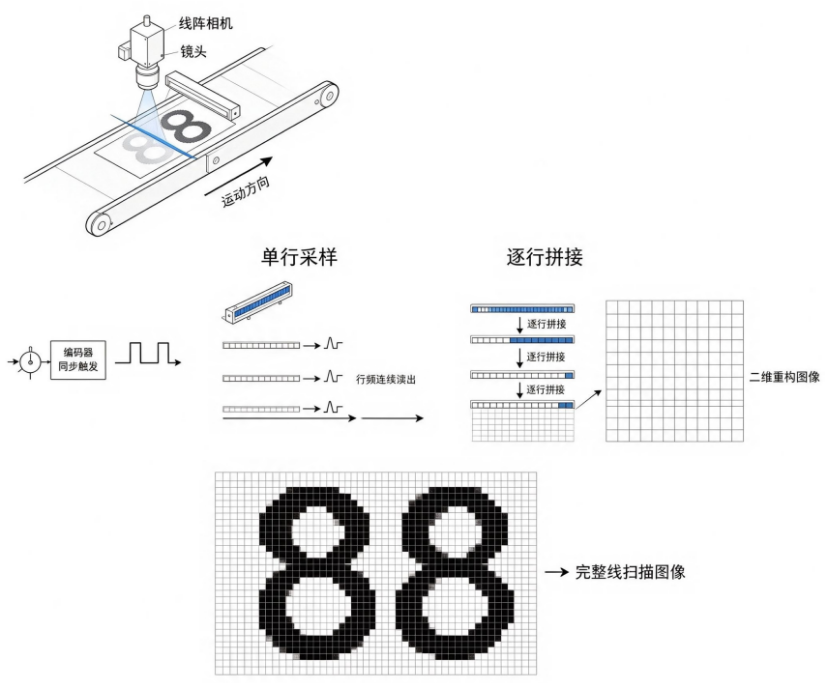
图3 线阵相机工作过程
面阵相机的传感器是一个二维像素矩阵,一次曝光就能“拍”下一整幅画面。它的使用和手机拍照完全一致:对准,触发,得到一张可以直接观看和处理的二维图像。面阵相机的优势在于直观和系统简单——不需要运动同步,不需要拼接,配合全局快门传感器还能在单次曝光中“冻结”动态场景而不产生形变。绝大多数离散零件检测、机器人引导、装配验证、存在性检查,面阵相机都是默认选择。
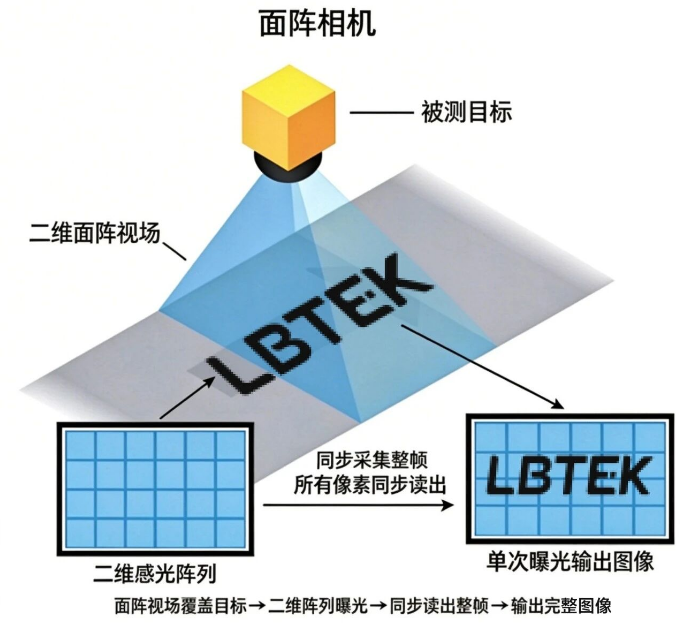
图4 面阵相机工作过程
线阵相机vs面阵相机
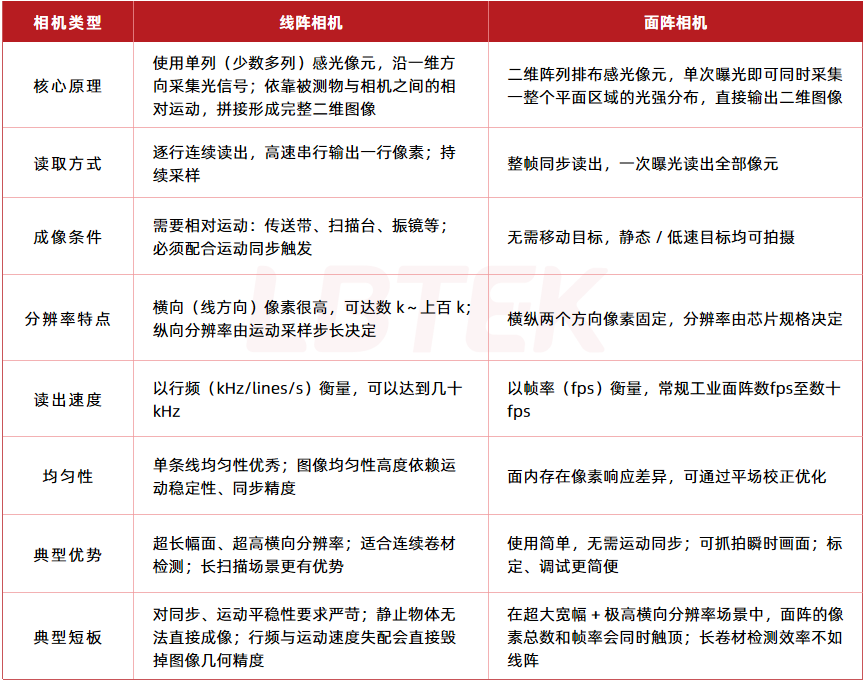
前面讨论了相机不同维度的常见分类:CCD把放大器放在芯片边缘,CMOS把放大器塞进每个像素,线阵把二维图像拆成一行一行去拼,面阵一次曝光整幅图像。但结构差异最终要落到可比较、可选型的尺度上——这个尺度就是参数。接下来,我们将对相机的重点参数进行一一解析。
- 1、分辨率
含义:有效像素阵列,格式:水平像素(H)× 垂直像素(V),如 2048×2048
有效像素 = H × V - 2、像元尺寸
含义:单个感光像素的物理边长,单位μm(如3.45μm× 3.45μm)
影响:像元越大,单像素采光面积大,满阱容量更高、弱光探测能力更强;同样画幅下分辨率更低;像元越小,同样画幅像素更多,但更容易受衍射、串扰影响,满阱变小。 - 3、画幅/传感器尺寸
含义:图像传感器感光区域的物理尺寸
常用对角线长度(如1”)或具体的长×宽(如13.2 mm×8.8 mm)来表示。 - 4、快门
含义:控制传感器像素“开始曝光”和“结束曝光”时序的机制
类型:卷帘快门(Rolling Shutter):逐行依次曝光,拍高速运动物体有畸变。全局快门(Global Shutter):所有像素同时曝光,动态场景中不会产生几何畸变。 - 5、帧率/行频
含义:时间维度上的采集吞吐能力
面阵相机用帧率(fps)衡量,线阵相机用行频(Hz或lines/s)衡量,通常提及到的帧率为满分辨率下最大输出帧率。如果降分辨率、ROI,帧率可以提升。而行频必须与被测物运动速度匹配,行频不足会导致图像在运动方向上被“拉伸”或丢失,行频过剩则浪费数据带宽。 - 6、ROI(感兴趣区域)
含义:人为划定或算法自动识别出的、需要重点关注和处理的局部区域
只读出芯片一小块区域,降低数据量,提升帧率,减少传输带宽占用。 - 7、量子效率(QE)
含义:特定波长下,入射光子中被转换成电子的百分比
是一个波长函数,通常会给QE曲线,峰值 QE 越高,该波段越灵敏。 - 8、曝光时间
含义:相机可设置的感光时长
曝光时间越长→信号越强→信噪比越高→但运动物体越模糊。因此短曝光抓高速,长曝光采集微弱光。 - 9、信噪比(SNR)
含义:有效信号与噪声的比值,单位dB
信号越高,信噪比越好。 - 10、动态范围(DR)
含义:传感器同时容纳亮与暗的能力,单位dB
动态范围越大,高对比度场景中亮部不过曝、暗部不死黑的余地就越大。 - 11、满阱容量(FWC)
含义:单个像素最多能装多少电子
FWC是像素在饱和之前能容纳的最大电荷量,直接决定了传感器最亮能“看到”多亮而不溢出。FWC越大,可承受更强光,动态范围更大,适合亮场测量。 - 12、读出噪声(RN)
含义:相机固有噪声,即使没有光入射时,读出电路自身引入的噪声(以电子数计)
决定了传感器最暗能“分辨”多微弱的光。读出噪声越低,弱光、低信号测量性能越好。 - 13、转换增益(CG)
含义:传感器像素内部,电荷到电压这一步的物理效率。
转换增益的高低,直接决定了像素在弱光下的灵敏度和强光下的容量之间的取舍:高转换增益(HCG)可在弱光下获得更好的信噪比(SNR)和灵敏度,但满井容量下降,容易过曝,因此适合弱光探测;低转换增益(LCG)则相反,饱和容量和动态范围的上限更高,适合明亮场,但弱光下信号相对微弱,容易被读出噪声淹没。 - 在系统搭建时,不能孤立看待各项指标,而需要结合实际应用场景,理清参数之间此消彼长的制衡关系,在各项参数之间做出合理取舍,避开规格参数带来的选型陷阱,最终为整套系统挑选出适配探测需求的相机。
总结:把以上重点参数可以分成“能不能拍到”和“拍得好不好”两层。先用分辨率、画幅、快门、帧率/行频、曝光做硬筛选;再用量子效率、读出噪声、满阱容量、动态范围、转换增益做弱光/高动态优化;最后用ROI、镜头、光源、接口带宽等做系统验证。对大多数科研和工业场景而言,最优点不是单项参数最高,而是分辨率、灵敏度、动态范围、速度之间的系统平衡。
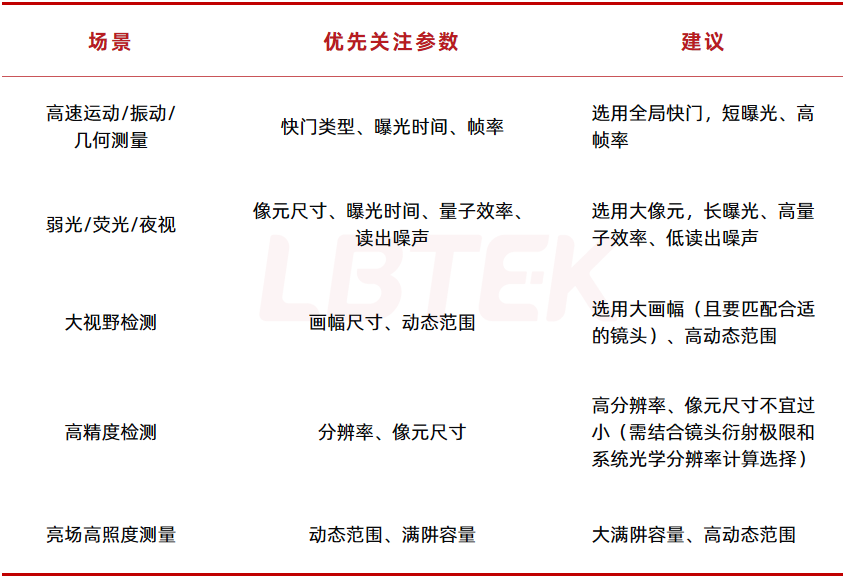
典型场景选型建议表
结合以上13点参数解析,这里罗列一些典型应用场景选型建议:

Email: support@lbtek.com
Tel: 400-060-6986 (Mon-Sun 9:00-18:00)
 WeChat
 TikTok
 Zhihu
 Bilibili
 粤公网安备44030002012430号|粤ICP备18058666号-1