%20--%3e%3csvg%20version='1.1'%20id='图层_1'%20xmlns='http://www.w3.org/2000/svg'%20xmlns:xlink='http://www.w3.org/1999/xlink'%20x='0px'%20y='0px'%20viewBox='0%200%20289.2%2071.5'%20style='enable-background:new%200%200%20289.2%2071.5;'%20xml:space='preserve'%3e%3cstyle%20type='text/css'%3e%20.st0{fill-rule:evenodd;clip-rule:evenodd;fill:%23B81C22;}%20.st1{fill:%23B81C22;}%20%3c/style%3e%3cg%3e%3cpath%20class='st0'%20d='M286.5,2.7c-0.2-0.5-0.7-1-1.6-1c-4.1,0-9.1,0-9.1,0c-2.9,0-6.1,3.1-6.1,3.1c0,0-13,14.6-21.8,23.4l-1,1%20l2.3-18.7c0.3-2.2-0.4-4.5-1.9-6.1c-1.5-1.7-3.6-2.7-5.9-2.7h-2.8c-1,0-1.8,0.7-1.9,1.7l-8.3,65.1c-0.1,0.5,0.1,1.1,0.5,1.5%20c0.4,0.4,0.9,0.7,1.4,0.7h3c4.8,0,8.8-3.5,9.4-8.3l1.8-14.2l6.6-6.6l0.3,0.5c3.5,5.3,16.2,24.4,16.9,25.6c0.4,0.4,1.9,3.1,6.2,3.1%20l8.6-0.1c0.8,0,1.4-0.4,1.7-1.1c0.3-0.7,0.3-1.4-0.1-2.1l-22.1-32.5c-1.2-1.7-1-4,0.5-5.5l23.1-24.8C286.7,3.9,286.7,3.2,286.5,2.7%20'/%3e%3cpath%20class='st0'%20d='M174.4,14.3C174.4,14.3,174.4,14.2,174.4,14.3L176,4c0.1-0.7-0.1-1.3-0.5-1.8c-0.4-0.5-1.1-0.8-1.8-0.8h-50.4%20c-1.5,0-3,1.2-3.2,2.7l-1.3,10.2h21.1l-7.1,56.2l13.1,0c0.1,0,0.1-0.1,0.1-0.1l7.4-56.2H174.4z'/%3e%3cpath%20class='st0'%20d='M13,1.4h-2.6c-0.9,0-1.8,0.8-1.9,1.7L0.8,64.4c-0.2,1.6,0.2,3,1.2,4.1c1,1.1,2.5,1.8,4.1,1.8h39.7%20c1.3,0,2.4-1,2.6-2.3c0.4-3-0.4-5.8-2.3-7.9c-1.9-2.1-4.6-3.3-7.6-3.3H23.7c-1.6,0-3.1-0.7-4.1-1.9c-1.1-1.2-1.5-2.8-1.3-4.3%20L23,12.7c0.4-3-0.4-5.8-2.3-8C18.8,2.6,16.1,1.4,13,1.4'/%3e%3cpath%20class='st0'%20d='M223,40.3c0.3,0,0.5-0.2,0.6-0.5l1.1-8.4c0-0.1,0-0.2-0.1-0.3c-0.1-0.1-0.1-0.1-0.3-0.1h-8%20c-0.3,0-0.5,0.2-0.6,0.5l-1.1,8.4c0,0.1,0,0.2,0.1,0.3c0.1,0.1,0.1,0.1,0.3,0.1H223z'/%3e%3cpath%20class='st0'%20d='M229,1.4h-35.4c-6.9,0-13.1,5.5-14,12.3L174,58c-0.4,3.3,0.5,6.4,2.6,8.7c2,2.3,4.9,3.6,8.2,3.6h35.8l0.5-5%20c0.2-2.1-0.5-4.1-1.9-5.7c-1.4-1.5-3.4-2.4-5.5-2.4l-17.2,0c-2.2,0-4.2-0.9-5.6-2.5c-1.4-1.6-2-3.7-1.8-6c0.6-4.5,4.7-8.3,9.3-8.3%20l11.5,0c0.3,0,0.6-0.2,0.6-0.5l1-8.3c0-0.1,0-0.2-0.1-0.3c-0.1-0.1-0.2-0.1-0.3-0.1l-11.6,0h0c-3.2,0-5.5-1.3-6.6-3.6%20c-1.3-2.8-1.1-6,0.6-8.6c1.8-2.8,4.8-4.5,8-4.5h18.1c4.5,0,8.3-3.3,8.8-7.8L229,1.4z'/%3e%3cpath%20class='st1'%20d='M112.3,9.9c-1.5-2.9-3.8-5.1-7-6.5c-3.1-1.4-7.4-2.1-12.8-2.1l-25.4,0h0c-2.5,0-4.8,2-5.1,4.5l-7.3,57.9%20c-0.2,1.8,0.3,3.4,1.4,4.7c1.1,1.3,2.7,1.9,4.5,1.9h23.5c4.5,0,8.4-0.4,11.6-1.2c3.2-0.8,6-1.9,8.3-3.5c2.3-1.5,4.4-3.8,6.2-6.6%20c1.8-2.8,2.9-5.9,3.3-9.1c0.5-4.1-0.2-7.6-2.2-10.6c-1.6-2.4-3.9-4.3-7-5.6l-0.9-0.4l0.9-0.5c2.5-1.4,4.6-3.2,6.1-5.3%20c2-2.7,3.2-5.5,3.6-8.5C114.4,15.9,113.8,12.8,112.3,9.9%20M101.5,21.7c-0.5,4-4,7.1-7.9,7.2H78.4l-0.2,1.3c-0.3,2.7,0.4,5.2,2.1,7.1%20c1.7,1.9,4.1,2.9,6.8,2.9h3.4c0.6,0,1.2,0.1,1.7,0.2c0.3,0,0.6,0.1,0.8,0.2l0,0.5l0.1-0.5c3.5,1.1,5.5,4.4,5.1,8.2%20c-0.6,4.6-4.8,8.4-9.5,8.4H71.4c-0.6,0-1.2-0.3-1.6-0.7c-0.4-0.5-0.6-1-0.5-1.6l4.9-38.6c0.1-1.1,1-1.8,2.1-1.8h0%20c15.3,0,18.2,0,18.8,0l0,0c1.9,0,3.7,0.8,4.9,2.1C101.2,17.9,101.7,19.7,101.5,21.7'/%3e%3c/g%3e%3c/svg%3e)
高倍率线扫描差动显微成像系统因光学畸变导致视场边缘的对焦精度严重衰减。针对此问题,本文提出一种融合光学畸变补偿模型的双相机差动光学架构。通过建立二维空间光强差动响应模型和动态权重补偿算法,有效抑制了视场相关的离焦误差。在20×/0.45 NA物镜下的验证结果表明,该方法全视场轴向跟踪线性度R²>0.96(中心区域>0.98),焦面跟踪响应时间91.2 ms,轴向定位精度15 nm,离焦解算误差较传统极值法降低59.44%,对焦速度较方差评价函数法提升99.60%。该方法在半导体晶圆计量与微纳器件三维表征等动态检测场景中展现出显著的应用潜力。
一、引言
激光扫描共焦显微成像技术凭借高轴向分辨率、强层析能力,成为微纳米尺度三维形貌检测的核心技术[1]。其中线扫描共焦显微(Line-Scanning Confocal Microscopy, LSCM)以线光束为照明源,通过一维扫描实现二维成像,成像速率较传统点扫描提升1~2个数量级[2],在半导体晶圆缺陷检测、微型传感器三维形貌测量、生物细胞动态观测等领域具有不可替代的应用价值[3]。
在精密制造检测场景中,LSCM系统为实现亚微米级横向分辨与纳米级轴向定位常采用高倍物镜,但这使得其纵向景深被严苛限制在亚微米量级[4],对焦面偏移极其敏感。特别是线扫描系统中,受Powell棱镜非理想投影与光轴倾斜等因素影响,生成的线光斑在离焦状态下存在明显的空间畸变,导致视场边缘的离焦响应与中心区域严重失配[5]。这种空间维度的非均匀畸变,叠加实时扫描过程对对焦系统提出严苛的实时性要求[6]。因此,实现全视场高精度与高实时性的焦面连续自动跟踪,成为突破 LSCM技术工程化应用瓶颈的关键。
此外,线扫描共焦拉曼显微技术已成为无标记、高通量化学成像的强大分析工具。然而,由于拉曼散射本质上是弱信号过程,获取高分辨率化学图谱需要较长的积分时间。在这些长时间测量过程中,系统极易受到微小的焦面漂移影响。此类漂移不仅严重降低光谱信噪比,还会使照明线发生畸变,引入视场相关的光谱强度变化。因此,为实现拉曼成像系统中空间与光谱保真度的维持,高精度、连续性的焦面跟踪至关重要[7]。
焦面自动跟踪技术主要分为主动式与被动式两类,被动式中的差动方法因无需额外测距光源、轴向灵敏度高,成为微纳检测领域的研究热点[8]。基于图像处理的被动对焦方法虽精度较高,但受限于多帧采集与庞大的计算开销,在实时线扫描场景下极易出现系统响应迟滞[9]。相比之下,差动方法运用焦前、焦后的光强差动响应进行对焦,因其具备光电级的实时响应速度且无需额外硬件,成为微纳检测领域实现动态对焦跟踪的首选方案[10]。
“近年来,众多学者围绕差动系统的响应灵敏度与动态跟踪能力开展了深入研究。在光路底层调制方面,Feng 等人通过协同优化照明与探测双通道的异质光瞳滤波器,成功打破了差动系统中横向分辨率与轴向灵敏度难以兼顾的技术瓶颈[11];复杂系统的动态集成中,部分研究将色差差动传感作为实时光学反馈,在 5 自由度激光直写系统中实现了纳米级的轴向追踪定位[12]。然而,上述方法多基于点扫描或全局一致的假设开发,默认照明光斑为理想分布。
实际工程中,线光斑在离焦状态下会出现长度收缩等问题。传统基于光斑中心点的线性拟合方法,会导致视场边缘的离焦量解算误差剧增,全视场对焦精度一致性极差[13]。同时,传统对焦策略未考虑这种非理想畸变对离焦方向判别的影响,在扫描工况下,极难兼顾实时性与精度。因此,如何在保证扫描的同时克服离焦畸变,实现高精度的一致性跟踪,成为当前亟待解决的难题。
针对现有技术的不足,本文以双相机差动线扫描架构为基础,提出一种融合视场畸变补偿的差动轴向响应模型。本文首次将传统一维光强差动公式扩展为二维空间分布形式,量化了线光斑不同位置的离焦响应差异;同时设计空间位置动态权重补偿算法,实现全视场离焦量的高精度解算。该方法无需修改原有光路组件,工程适配性强,结合压电陶瓷补偿策略,可实现高速扫描下的焦面精准锁定。
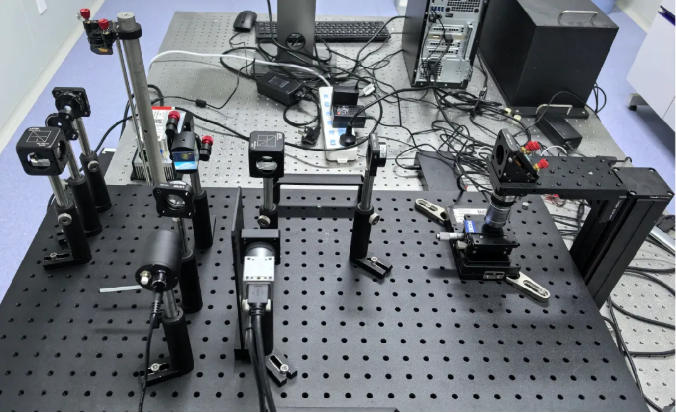
麓邦产品在系统中的应用
二、测量原理与光斑畸变分析
2.1 差动轴向响应原理
差动的核心原理是利用焦前、焦后两个共轭探测面的光强差,实现轴向离焦量的高精度解算。在理想状态下,样品表面反射的光强聚焦在探测面的光强分布满足sinc2函数规律,归一化光强Inorm(z)表达式为[14]:
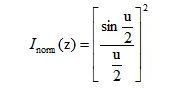
其中,u为无量纲的归一化轴向光学坐标,其物理表达式为:
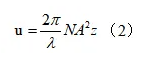
λ为激光波长,NA为物镜的数值孔径,z为样品相对焦平面的实际物理离焦量,z>0表示样品位于焦前,z<0表示样品位于焦后。
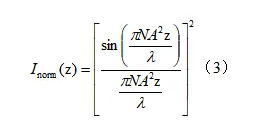
在焦前+zd与焦后−zd位置设置两个探测面,对应本文焦前相机、焦后相机,分别采集光强Inorm(z+zd)与Inorm(z−zd),定义光强差动响应函数为焦前、焦后光强的归一化差值:
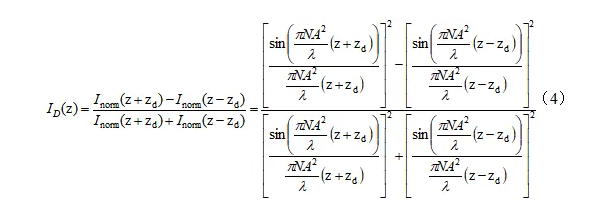
(4)式为双差动轴向光强响应曲线[15]。其中,zd为探测面相对焦平面的固定偏移量。
差动响应函数ID(z)在焦平面附近存在一段线性区域,如图1所示,该区域内光强差ID(z)与轴向离焦量z呈良好的线性关系,通过对线性区进行函数拟合,可建立ID(z)与z的映射关系,实现离焦量的定量解算。线性区的高斜率特性使差动方法具有极高的轴向灵敏度,是实现纳米级焦面跟踪的理论基础。
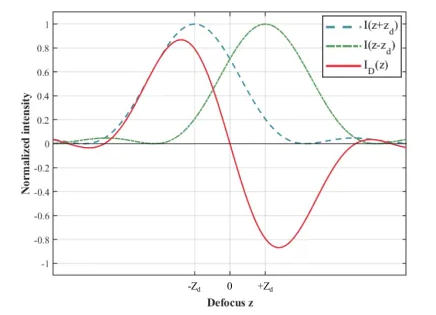
图1 差动轴向光强响应曲线
2.2 线光斑离焦畸变的现象与成因
在理想光路模型中,Powell棱镜生成的线光斑在焦平面处呈现均匀的一维平顶分布,沿线光斑长度方向的光强与离焦响应特性应保持高度一致。然而在实际工程应用中,受限于Powell棱镜的加工误差、扩束直径的匹配偏差以及光路系统的微小不准直,线光斑在焦前、焦后状态下会发生显著的空间畸变[16]。如图2所示,Powell棱镜高斯圆光斑生成平顶线光斑示意图,以及线光斑的空间畸变示意图。
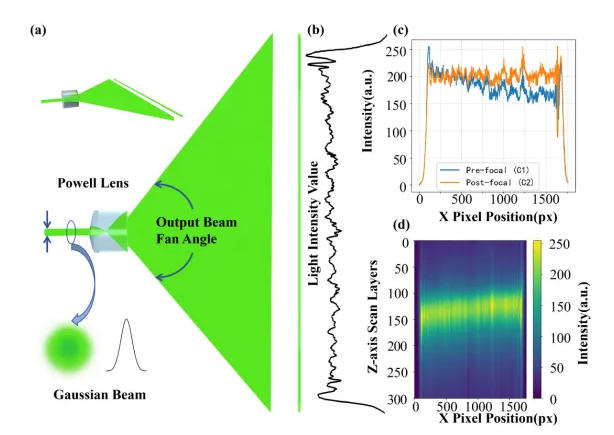
图2 Powell棱镜生成线光斑及空间畸变示意图
(a) Powell棱镜线光束生成示意图、(b) 线光斑光强定性分布图、(c) 焦前与焦后光强分布图、(d) 轴向扫描峰值光强瀑布热力图。
主要表现为:1)轴向长度收缩,焦后离焦时线光斑长度的缩减尤为显著;2)能量空间重分布,边缘区域出现异常能量集中,而中心区域光强相对保持稳定;3)响应灵敏度退化,不同位置的离焦响应斜率存在显著差异,边缘区域的差动线性度急剧下降;4)非对称性倾斜,光轴准直偏差导致层扫堆栈数据在强度分布上表现出单侧倾斜倾向。
产生上述畸变的核心物理机制在于Powell棱镜的非线性投影规律、光瞳渐晕与光路不准直。棱镜对入射激光的衍射角沿长度方向存在微小差异,导致线光斑不同位置的聚焦面存在轴向偏移。该像差在焦平面处被景深掩盖,但在离焦状态下被非线性放大。传统基于光斑中心区域的差动解算模型,完全忽略了视场边缘的畸变特性,这是导致全视场对焦精度衰减的根本原因。因此,构建包含边缘区域畸变特征的数学补偿模型,是实现高精度线扫描差动探测的核心前提。
三、光学系统搭建与标定
3.1 系统整体光学架构
本文搭建的双相机差动线扫描焦面跟踪系统光路图,如图3所示。532 nm激光器发射激光束,经透镜组扩束后入射至Powell棱镜,通过棱镜的线性衍射效应生成中心均匀的线光斑;线光斑经BS1、BS2、tube lens后,宽度方向由物镜聚焦于样品表面,长度方向准直激发,实现焦面处线宽聚焦线长不变的新型线照明架构。该架构从光学上抑制线光斑随离焦产生的长度收缩与空间畸变;样品表面的反射光经BS2反射后,由分光镜BS3和Mirror1,同步入射至Basler acA1920-150um,焦前相机与焦后相机,实现焦前、焦后线光斑信号的同步采集与差动相减信号处理,根据光强与轴向高度对应关系,控制闭环分辨率为3nm的压电陶瓷物镜电机实现焦面跟踪。
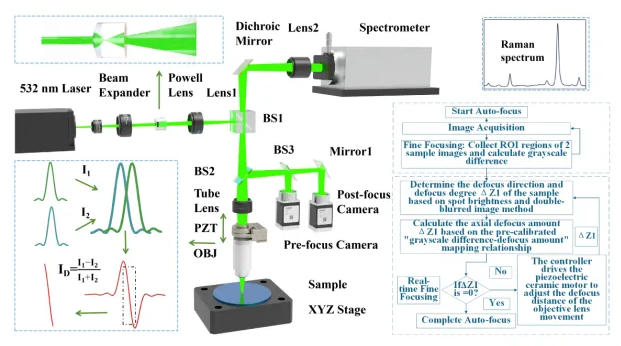
图3 双相机差动线扫描焦面跟踪系统光路图
3.2 系统控制与软件架构
本系统通过高频外触发信号实现载物台位移、双相机同步采集与压电陶瓷电机驱动的时序刚性同步。触发源直接挂载于载物台电机编码器,以消除软触发带来的通讯延时,确保高速扫描状态下的位置匹配精度。
软件算法平台基于Python自主开发,采用多线程并发架构实现采集、计算与控制的异步解耦。特别地,为避免底层硬件驱动在不同执行阶段发生控制冲突,系统在架构设计上将图像处理与控制逻辑严格独立。这种物理与逻辑相隔离的架构策略,有效保障了高速动态扫描过程中底层控制指令的互不干涉与时序闭环。
四、视场畸变补偿模型与对焦算法设计
4.1 线光斑离焦畸变的空间规律分析
为量化线光斑离焦畸变的空间规律,建立空间直角坐标系:以物镜光轴为z轴,线光斑长度方向为x轴,宽度方向为y轴,焦平面处线光斑的中心位置为坐标原点。
通过实验采集不同离焦量下的线光斑图像,提取沿线光斑x轴方向各像素点的光强值,具体表现如下。
焦平面处(z=0),线光斑沿x轴的光强分布满足近平顶分布,中心区域x∈[−500,500]像素,光强均匀,边缘区域∣x∣>500像素,光强存在突变;离焦状态下,长度随z轴位移缩减。如图所示:
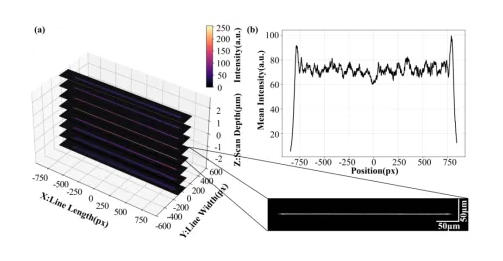
图4 光斑分析图 (a)Z轴堆栈示意图、(b)焦面光斑分析图
离焦响应规律:沿线光斑x轴方向,各像素点的光强差动响应斜率k(x)呈中心高、边缘低的分布特征,中心区域k(x)基本稳定,边缘区域k(x)随∣x∣增大而线性减小;线性区范围也随∣x∣增大而缩小,边缘区域易出现非线性失真。
4.2 视场畸变补偿的差动数学模型
受Powell棱镜能量分布特性影响,焦平面处的峰值绝对光强并非整体恒定,由于受视场边缘光束的光瞳渐晕与场曲影响,边缘光线的收敛角减小,导致实际参与成像的有效数值孔径NAeff(x)劣于中心区域的标称数值孔径NA0。
据此,本文针对Powell生成的线光斑,创新性地引入局部有效数值孔径衰减系数β(x),定义为实际有效数值孔径与标称数值孔径平方的比值:
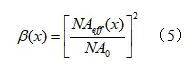
带入公式(3),构建线光斑二维空间绝对光强畸变模型I(x,z):
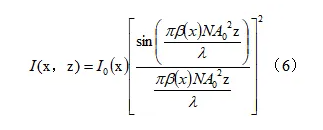
该模型从物理机制上解释了边缘区域畸变成因:由于β<1,公式中sinc2函数的相位项减小,导致曲线在视场边缘发生严重展宽,使得离焦响应灵敏度显著下降。
基于上述规律,定义线光斑空间光强函数ID(x,z),表示沿线光斑x轴位置、轴向离焦量z处的光强值,其中,I0(x)为焦平面处x位置的初始光强。
4.3 空间差动响应与畸变线性化推导
包含空间畸变特征的光强模型(6)代入差动公式中,得到全视场空间差动响应模型:
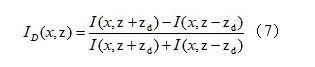
为了满足线扫描高帧率的实时解算需求,需在焦平面(z=0)附近的线性工作区内对公式(7)进行近似求解。
将I(x,z±zd)在离焦点+zd和处-zd分别对微小离焦量z进行一阶泰勒展开
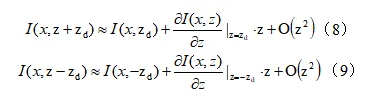
由于原光强响应I(x,z)是关于z的偶函数,即I(x,zd)=I(x,-zd),因此其在对称点的函数值相等,且其一阶导数具备偏对称性,将上述关系代入两式的相减运算中,分子常数项I(x,zd)被抵消,导数项的符号翻转后相加,高阶无穷小被忽略,最终得到:
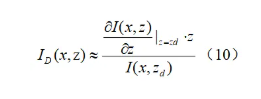
令空间绝对灵敏度斜率:
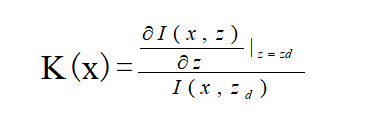
并引入由传感器暗电流与光路静态偏置产生的误差项B(x),得到最终用于底层计算的畸变差动线性映射方程:
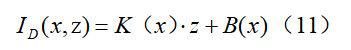
受视场边缘I0(x)和β(x)的双重衰减影响,边缘区域的斜率K(x)远小于中心区域,必须针对每一像素位置x独立获取映射参数。传统方法直接对全光斑的ID(x,z)求平均,不适用线光斑I0(x)的空间差异,导致离焦量解算误差,使焦面跟踪出现偏差,因此提出基于畸变感知的焦面跟踪算法。
4.4 离线标定步骤
通过所述方法对差动轴向测量曲线的进行标定,采用20X/0.45NA物镜,步骤如下:
1)通过配准板将双相机配准,将镀铝平面镜,放置于载物台作为标准样品的参考焦面,将焦前焦后相机分别置于p+zd和p-zd,zd此次标定选1 μm;
2)通过压电陶瓷电机驱动物镜,沿z轴以100nm步长进行离焦范围为3μm的扫描,同步采集焦前、焦后相机的线光斑图像切片,记录各离焦量下沿线光斑x轴各像素点的光强值ID1(x,z)与ID2(x,z);
3)单位置差动响应计算:按公式(4)计算各x位置、各离焦量下的空间光强差动值ID(x,z);
4)线性度与斜率求解:对各x位置的ID(x,z)−z曲线进行线性拟合,求解线性度R2(x);
轴向测量曲线标定方法示意图及标定结果数据图,如图所示:
图5 离线标定图
(a)轴向测量曲线标定方法示意图、(b)多点标定三维示意图、(c)多点标定二维结果图
焦平面处线光斑空间光强分布I0(x),得到中心区域光强均匀,边缘区域光强集中的分布规律;各x位置的光强差动响应线性度R2(x),中心区域R2(x)>0.98,边缘区域R2(x)>0.96;补偿后的全视场光强差动响应ID(z)−z线性拟合,得到拟合公式ID(z)=−0.20463z−0.168,线性度R2=0.981。
4.5 畸变感知的焦面跟踪算法
在系统离线标定阶段,利用压电陶瓷进行纳米级层扫,已提取出包含全视场N个像素点特征的灵敏度列向量K∈RN×1与偏置列向量B∈RN×1。
在线扫描阶段,针对相机每帧提取的差动信号向量ID∈RN×1,首先进行像素级的并行反演计算。根据公式11的逆运算,求出全线各像素独立映射出的物理离焦量向量Zreal:
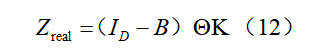
式中,⊘表示矩阵的逐元素除法(Element-wise division)。由于边缘区域K(x)趋近于零,该区域反演出的离焦数据易受散粒噪声放大干扰,存在较大失真。为此,本文设计了基于线性拟合优度R2(x)和焦面峰值光强I0(x)加权的空间静态权重向量W∈RN×1,通过归一化的向量内积运算,将全线N个像素的离焦数据进行加权融合:
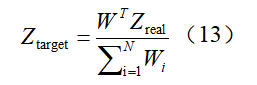
该融合机制确保了信噪比最高、线性度最优的中心区域在对焦决策中占据主导地位,同时平滑抑制了边缘严重畸变区域的扰动。解算出的单一最优离焦控制标量Ztarget,随后直接反馈至压电陶瓷控制器,完成纳米级的实时焦面闭环跟踪。
焦面跟踪逻辑为,将样品精准调整至物镜焦平面,由压电陶瓷电机驱动实现,核心是畸变补偿后的离焦量解算与压电迟滞补偿:
双相机同步采集线光斑中心ROI区域的焦前、焦后线光斑强度值,计算归一化的空间差动信号Scurrent(x);
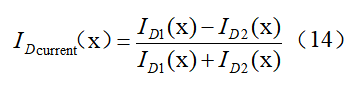
根据离线标定的ID(x,z)−z线性拟合公式,解算当前轴向离焦量z与离焦方向。在标定阶段,线光斑上的每一个像素x拟合出了一个线性映射关系,即标定斜率K(x)和目标零点IDtarget(x),通过逆向运算,直接计算出每个像素点对应的物理离焦误差∆z(x);
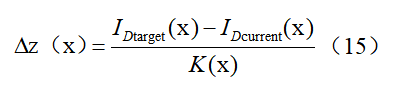
根据补偿后的离焦量∆z(x),如果∆z(x)>0:表示当前物理位置低于目标焦面,电机需要往上补偿,反之向下。为了防止电机产生高频震荡,引入了阻尼系数α,并在时域上加入了一阶低通滤波[17]。
最终输出给压电陶瓷绝对目标位置Znext,驱动物镜沿z轴补偿方向移动对应距离,实现焦面精准跟踪。
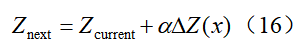
此外,受限于相机不可避免的采集与数据传输延迟,反馈回路可能对高频差动信号波动而非真实焦面漂移做出响应。因此,除阻尼系数α与一阶时域低通滤波外,引入自适应阈值死区以抑制噪声诱导的跟踪。
自适应阈值并非对所有工况设置固定经验值,而是在标定阶段根据当前样品与工况的噪声水平生成。具体而言,当样品与物镜在标定焦面附近保持相对静止时,焦前、焦后相机同步采集多帧图像,对每一帧按公式(14)计算归一化差动信号。
在该近焦静态条件下,真实轴向位移近似不变,帧间差动信号的波动主要反映相机噪声、背景波动、激光强度微小变化及电子噪声。
基于多帧采集结果,计算选定ROI区域内归一化差动信号的标准差σD。根据离线标定获得的等效差动响应斜率KROI,将该差动信号波动换算为等效轴向离焦噪声:
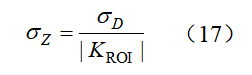
自适应死区阈值为:
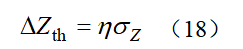
其中,η为固定的噪声置信系数,用于防止随机单帧波动触发压电补偿。该阈值在标定时计算并写入在线焦面跟踪算法,作为当前样品和工况的控制参数。在线跟踪时,仅当解算出的轴向离焦误差超过ΔZth时才触发补偿;否则,控制器维持当前压电位置。该策略使死区阈值能适应不同样品与工况,同时有效抑制高频跟踪噪声。
在焦面闭环跟踪过程中,还需考虑压电物镜执行器的动态特性。公式(16)计算出的绝对目标位置Znext作为商用闭环压电控制器的输入位移指令。因此,本算法并非直接驱动开环压电堆叠电压,而是向内部闭环位移控制系统发送目标轴向位移指令。根据厂商提供的闭环输出电压-位移线性度数据,最大偏差为0.0268 μm,表明内部位置反馈可大幅抑制开环迟滞与非线性位移误差。然而,残余迟滞、响应延迟及稳定行为仍可能影响高精度动态跟踪。
为描述指令目标位置与实际执行器位移之间的关系,将压电执行通道的工程等效形式表达为:
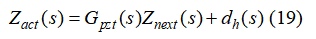
其中,Znext(s)为目标位移指令Znext的拉普拉斯域表示,Zact(s)为压电执行器的实际轴向位移输出,Gpzt(s)表示闭环压电平台的主导线性动态响应,dh(s)表示残余迟滞相关的等效扰动。该模型用于阐明残余迟滞及执行器动态对闭环跟踪过程的影响规律。
跟踪回路的稳定边界主要受执行器谐振、相机采样率、图像传输延迟、计算延迟及指令更新率制约。根据压电物镜执行器的负载-频率特性曲线,在挂载物镜负载下谐振频率高于150 Hz,而用于焦面反馈的双相机采集频率低于150 Hz。此外,阻尼系数、一阶低通滤波和自适应阈值死区进一步限制了有效控制带宽。因此,系统在相对保守的动态范围内运行,有助于降低激励执行器谐振或高频振荡的风险。
若在位移控制回路中引入PID控制器,则开环传递函数可写为:
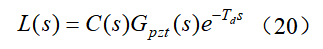
其中,C(s)为PID控制器,Td为由相机曝光、图像传输、图像处理及指令下发所引起的等效延迟。PID参数的整定需综合考虑相位裕度、增益裕度、执行器谐振及采样延迟,以确保闭环稳定运行。在本焦面跟踪系统中,比例项可提升对解算轴向离焦误差的响应速度,积分项可减小由缓慢漂移与残余执行器非线性引起的残余稳态离焦,微分项可提供额外阻尼以抑制由反馈延迟与执行器稳定引起的超调与振荡。因此,适当整定的PID控制器可在保持闭环稳定性的前提下提升动态补偿性能。
五 实验验证与结果分析
5.1 轴向定位精度测试
为验证系统的轴向定焦性能,实验使用20×/0.45NA物镜,通过压电陶瓷电机,对镀铝平面镜进行了从焦面往离焦方向,5 nm步进的轴向扫描测试。通过探测器记录多组位置处的光强变化并计算标准差,最后用误差棒表征轴向定位精度。结果如图6所示,该系统在20×/0.45NA物镜下,能识别的最小轴向间隔为15 nm。
图6 轴向定位精度图
5.2 离焦量解算精度测试
以镀铝平面镜为样品,通过压电陶瓷电机驱动物镜沿z轴以100 nm步长从焦面-5 μm移动至+5 μm,分别采用本文方法与传统取最值方法进行标定,并解算线性区域的离焦量,计算解算误差,结果如图7所示。
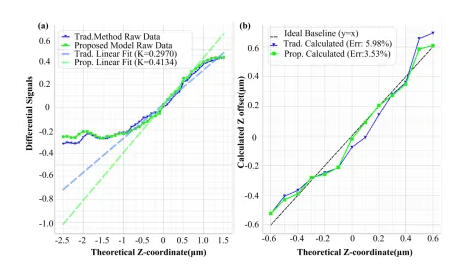
图7 离焦解算精度对比图
(a) 拟合曲线对比图、(b) 解算精度对比图
由图7可知,针对上述线光斑存在的问题,用传统方法标定的斜率相对本文方法小,线性区域不敏感,同时解算误差显著增加,如表所示,方法1是传统取最值光强值法,方法2是本文补偿模型法,在测试的10组选取不同ROI区域实验中,前五组是选取线光斑中心X<500 px,后五组选取X>500 px。
表1 方法对比表
根据表知,在4 μm线性范围内,传统方法最大解算误差达826 nm,且随着选定线光斑ROI区域的增大而显著增大。本文方法通过畸变补偿,解算误差显著降低,解算误差最大不超过9%,离焦量误差≤335 nm,比传统方法提升59.44%;且全线光斑ROI区域内的误差一致性良好,证明畸变补偿模型能有效提升离焦量解算的精度与一致性。
5.3 焦面跟踪准确性与实时性测试
为验证本文方法对焦面跟踪的精确度,以STEP-Si-5-1标准台阶样品的台阶设置步进扫描,测量的台阶标称轴向高度为4.7397 μm,并选“回”字形上下台阶区域作为测量区域,如图8所示(a)是标准台阶样品,(b)是未开启焦面跟踪图,(c)是开启焦面跟踪图,能明显看到线光斑变细,系统聚焦在台阶表面。
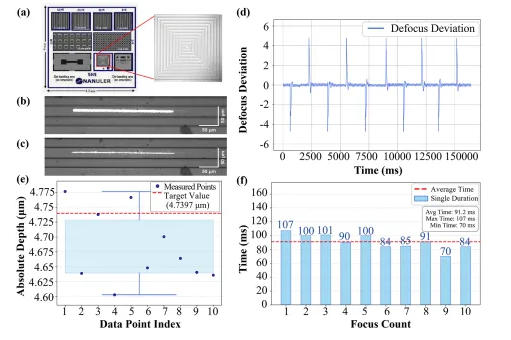
图8 焦面跟踪性能图
(a)标定板示意图、(b)未开启焦面跟踪图、(c)开启焦面跟踪图、
(d)跟踪测试图、(e)跟踪误差分析图、(f)跟踪实时性分析图
通过载物台使线光斑在上下两个台阶进行步进移动,测得(d)中10组数据,如图所示(e)得平均测量绝对值4.6812 μm,与标称轴向高度为4.7397 μm平均偏差58.5 nm。实时性测试从离焦发生到焦面锁定的响应时间,对每次聚焦时间进行计时,计时方法为从识别绝对值超过4.0 μm的焦面偏移到聚焦在±0.1 μm之内的时间。测得结果如图(f)所示,10次有效聚焦,其中平均耗时91.2 ms,最小耗时70 ms,满足步进扫描焦面跟踪的实时性要求。对比DCAFM方法[18]对焦时间缩短了97.67%以上、比Variance函数聚焦法提升99.60%。
六 结论
本文提出一种融合视场畸变补偿的双相机差动焦面跟踪新方法,以解决高倍率、浅景深线扫描差动显微系统中对焦精度衰减的问题。通过构建聚焦线长保持恒定的线照明架构,系统从光学上抑制了离焦引起的线光斑长度收缩与空间畸变。为从理论上支撑该架构,本文首次将传统一维差动模型扩展至二维空间域,引入局部有效数值孔径衰减系数β(x),准确揭示了视场边缘灵敏度下降的物理机理。在此基础上,设计了动态权重补偿算法,有效抑制了严重畸变边缘区域的信号干扰,实现了高精度全视场离焦解算,误差一致性显著优于传统方法。
系统级实验表明,所提出的畸变感知压电对焦策略实现了纳米级轴向定位精度与毫秒级动态响应时间,从根本上突破了传统评价函数法的速度与精度瓶颈。综上所述,本文方法为线扫描差动系统提供了鲁棒且高线性的全视场跟踪解决方案,在半导体晶圆缺陷检测与微纳器件三维形貌表征等高速动态检测场景中具有巨大的应用潜力。未来工作将聚焦于压电执行通道的频域辨识、稳定裕度分析及鲁棒PID优化,以进一步提升动态跟踪性能。
基金项目:国家重点研发计划—基础科研条件与重大科学仪器设备研发一级课题(2024YFF0726102);国家自然科学基金委员会面上项目(52375539, 62304222);福建省农业引导性(重点)项目(2025N0057);长春市科技攻关“揭榜挂帅”项目(24JB06)。